关于动态规划(Dynamic Programming)算法,我在算法设计课上理解得并不是多么深刻。所以自己还是下来查找资料,多方对比学习,以期有所获。在这里谈一下心路历程与总结。
动态规划是运筹学中求解决策过程中的最优化数学方法。在计算机科学中,它也是一种程序算法设计技术。这就是基础科学在计算机科学中的一种应用。在这里我们只关注它作为算法设计技术的特性。
LV1-初识
一开始,课本上就扔出几个术语,最优子结构、重叠子问题,对于初学者来说的确是高深莫测,只有真的勇士才敢逆流而上,去一步一步剖析这些特性,最终能够领略它的独特风光。这里我们就逐个击破这些术语,揭开DP的面纱…
最优子结构
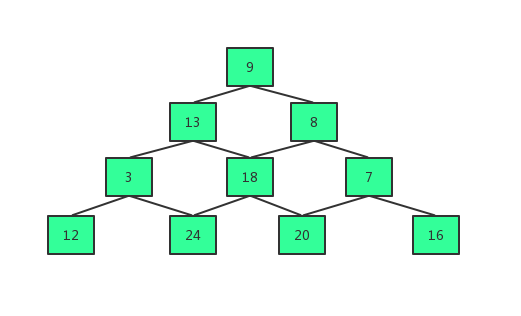
下面我们直接看经典的数塔问题:
从数塔顶部开始往下走,每次往下走只能选一个节点,一直到最底层,使走过的所有节点的数字之和最大,求这个最大和。假设顶部为第一层,以此类推。
数组$number[i][j]$表示数塔第i层左起第j个元素。
dp[i][j]=max(dp[i][j+1],dp[i+1][j+1])+number[i][j]
例如对于图中节点数字9
dp[1][1]=max(dp[2][1],dp[2][2])+9
这样我们得到的一般的等式就称为状态转移方程。
其中$dp[i][j]$表示一个状态,它的值总是来自于从子问题:$dp[i+1][j]$与$dp[i+1][j+1]$中选取一个较大值与当前节点数字相加,
之后对于节点$dp[i+1][j]$,它的值来自$dp[i+2][j]$与dp$[i+2][j+1]$中较大值与当前节点$number[i][j]$的和;$dp[i+1][j+1]$亦然。
这就是最优子结构性质,每一个问题都划分为两个子问题,然后在两个子问题中选择最优的(也就是所经过的数字之和最大),得到母问题的最优解(当然是最优的)。最终到了数塔最底层,此时已没有子问题,所以
假设数塔有n层,第n层有m个元素,
则$dp[n][j]=number[n][j](1\leq j \leq m)$,这就称为递推边界。
从递推边界开始,根据状态转移方程,最终得到最优解$dp[1][1]$。
下面是C++代码:#include<iostream> #include<array> #define ROW 4 #define COL 4 using namespace std; int main() { array<array<int, ROW+1>, COL+1> tower; array<array<int, ROW+1>, COL+1> dp; for(int i = 0; i < ROW; i++) tower[i].fill(0); for(int i = 1; i <= ROW; i++) for(int j = 1; j <= i; j++) cin >> tower[i][j]; for(int i = 1; i <= ROW; i++) // 递推边界 dp[ROW][i] = tower[ROW][i]; for(int i = ROW - 1; i >= 1; i--) { for(int j = 1; j <= i; j++) { dp[i][j] = max(dp[i + 1][j], dp[i + 1][j + 1]) + tower[i][j]; // 状态转移方程递推 } } cout << dp[1][1] << endl; return 0; }
总结分析过程
- 我们一开始提出用$dp[i][j]$表示从u数塔位置$(i,j)$到最底层,这就是它的意义所在,我们需要找到一个递推关系,也就是动态转移方程。所以我们在使用动态规划算法设计程序时,首先要明确$dp[i][j]$这个状态的意义。当然,这肯定是一个艰难的过程。
- 在我们明白这个$dp[i][j]$所表示的意义时,就要通过正推或者逆推得到状态转移方程。步骤1、2我这里分开是便于叙述,在思考时是万万不能分开的。要根据问题,怎样设计出合理的$dp[i][j]$表示的状态,得到状态转移方程。
- 最后,在前两步完成的情况下,思考出递推边界情况,可以通过正推状态转移方程也可以逆推状态转移方程得出边界。
上面的数塔问题包含最优子结构性质,下面再解析重叠子问题。
经典问题
求解斐波那契数列的第n项。
我们很容易写出递归式:
int f(int n)
{
    if(n < 0)
        return -1;
    if(n == 1 || n == 2)
        return 1;
    return f(n-1) + f(n-2);
}
对于该递归我们可以得到一棵二叉树:
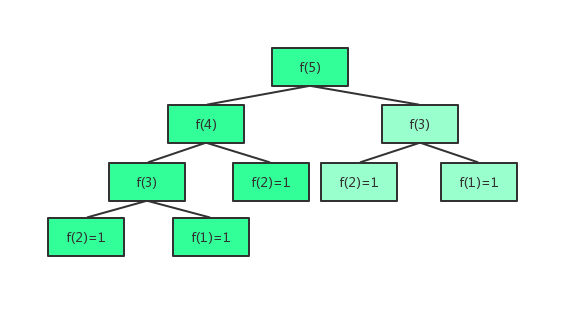
我们用$dp[n]$表示第$n$项斐波那契数列,不难得到其动态转移方程为
dp[n]=dp[n-1]+dp[n-2]其递归边界dp[1]=1,dp[2]=1,所以我们可以写出使用自顶向下的备忘录方法求解斐波那契数列
array < int, 100> dp = {0};
int f(int n)
{
  if(n < 0)
      return -1;
  if(dp[n])
      return dp[n];
  if(n == 1 || n == 2)
      return dp[1] = dp[2] = 1;
  return dp[n] = f(n - 1) + f(n - 2);
}
当然我们也可以写成动态规划形式,假设求第$n$项斐波那契数列:
array < int, 47> dp = {0};        // 整形范围内,第47项斐波那契数列溢出
dp[1]=dp[2]=1;
for(int i=3;i<=n;i++)
{
  dp[i]=dp[i-1]+dp[i-2];
}
可以观察到在求解$dp[n]$的过程中,只有$dp[n-1]$和$dp[n-2]$有效,比如$dp[3]=dp[2]+dp[1],dp[4]=dp[3]+dp[2]$,而$dp[1]$已经没有用处了。所以我们完全可以不用数组,只用两个变量$a,b$:
int f(int n)
{
  if(n < 0)
      return -1;
  if(n == 1 || n == 2)
      return 1;
  int a = 1, b = 1, ans = 0;
  for(int i = 3; i <= n; i++)
  {
      ans = a + b;
      a = b;
      b = ans;
  }
  return ans;
}
空间复杂度由$O(n)$下降到$O(1)$,不得不说这是一个巨大的飞跃。所以根据动态规划的递推式,我们可以通过观察来一定程度优化空间复杂度,这都是后话了。
综述
关于动态规划算法,我这里展示的只是冰山一角。每个人都会有其独特的理解,有人认为它是在填矩阵,有人认为它是一种拓扑排序(想来的确如此),如《哈姆雷特》一般。
对于我们普通人来说,不可能一次就完完全全的领悟。需要一段时间的沉淀,需要不断地总结、练习,以更上一层楼。
推荐阅读:
https://mp.weixin.qq.com/s/3h9iqU4rdH3EIy5m6AzXsg